segmentation op• データ種: image → region
• 呼び出し: fullseye.apply(img, "xcv_watershed_markers", a=0.5, b=0.5) (2-D は 1 画像 + 2 スカラつまみ a,b∈[0,1] のモデル)
• HALCON 相当: watersheds(意味・パラメータは HALCON リファレンスが参考になる)
*図は合成の入力 128×128 で実際に走らせた出力。左が入力、右が出力。点群は上から見た散布(明るさ = z)、1-D 列は折れ線、体積は z 方向の最大値投影、動画は中央フレーム、複素画像は振幅、絵にならない返り値は値そのもの。*
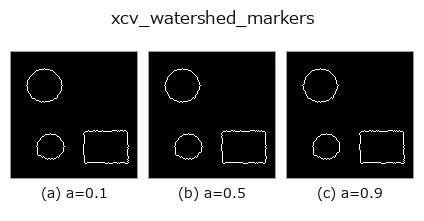
つまみ a を振る(0.1 / 0.5 / 0.9、もう一方は既定):
▸ xcv_watershed_markers: knob a sweep (docs site)
*つまみ b は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。*
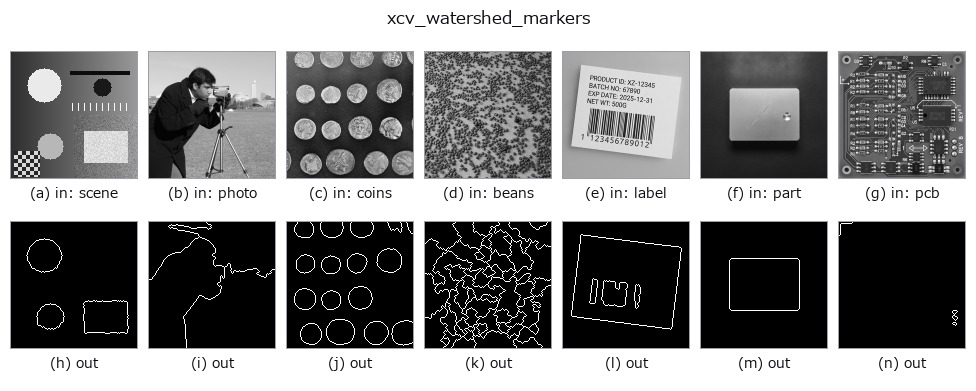
別の画像でも(合成シーン / 写真 / 硬貨。上段が入力、下段がその出力。つまみは既定):
▸ xcv_watershed_markers: other inputs (docs site)
*4 列目はカラー (H,W,3) の入力。この op は色を跨がずに扱える(色チャネルを 3 本目の空間軸として畳み込まない)。*
マーカー制御ウォーターシェッドによる境界線抽出。
HALCON の `watersheds`(ウォーターシェッドと分水嶺盆地を抽出する)に
相当するが、ここでは盆地のラベルではなく 分水嶺の境界線 だけを
region として返す(近似)。
手順は古典的な OpenCV レシピ: Otsu 二値化 -> 膨張で「確実な背景」推定
-> 距離変換のしきい値で「確実な前景」推定 -> 両者の差分を「不明」領域
とし、確実な前景の連結成分をマーカーに `cv2.watershed` を実行。
`a` が確実な前景を決めるしきい値を距離変換最大値の 30%〜70% の範囲
で振る(大きいほど前景マーカーが小さく・保守的になり、過分割/過統合
の傾向が変わる)。`b` は未使用。
• gallery2d_segmentation ファミリ ガイド
• サンプルデータ カタログ(DL URL / ライセンス) — 2-D は skimage.data(BSD/public)+ 合成、3-D は実データ源(Stanford/PDS 等)の DL URL。
• 演算子の来歴・参考文献 — この op 族の元になった研究/手法の出典。
• アルゴリズムの正典(著者・年)と用途は上記ファミリ使い方ガイドに記載。
下のプログラムは実際に走ることを確かめてある(図と同じ入力)。Studio のヘルプではこのブロックがボタンになり、その場で読み込んで実行できる。
xcv_watershed_markers 0.50 0.50
▸ Load this pipeline · Load & run
• gallery2d_segmentation — py -3.11 examples/gallery2d_segmentation.py
region を入力に取れる)identity · reg_erode · reg_dilate · reg_open · reg_close · fill_holes · select_largest · remove_small
segmentation)threshold · otsu · canny · adaptive_gauss_thresh · sk_otsu · sk_li · sk_yen · sk_sauvola
*Provenance: ops.py — 2D operator registry. この per-op ノートは tools/opdocs.py md が自動生成(手編集しない)。*
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.